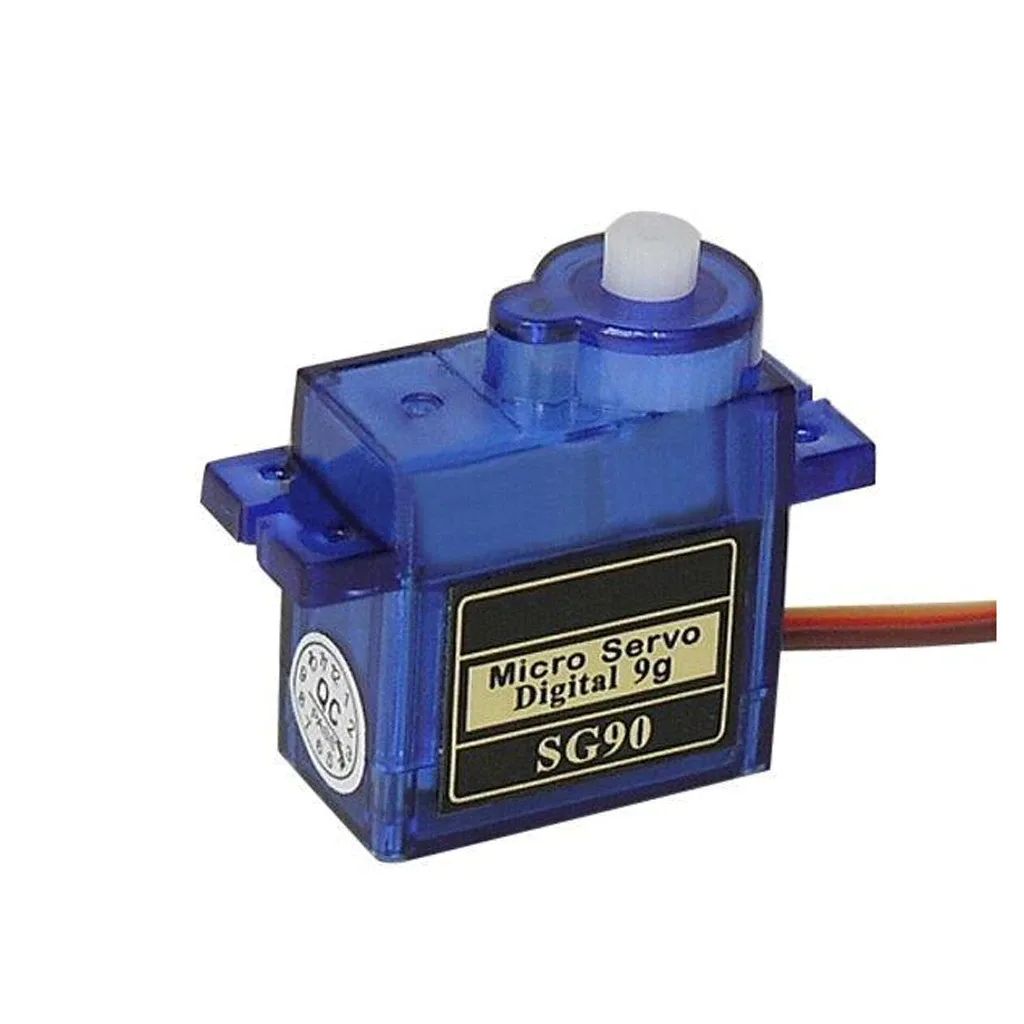
 1 / 2
محرك سيرفو صغير 9G SG90
رمز المنتج: HH-ROB-052
غير شامل ضريبة القيمة المضافة
الحد الأدنى للطلب من الفئة «חלקי אלקטרוניקה»: 3,000 ₪ قبل ضريبة القيمة المضافة على جميع منتجات الفئة معًا، أو 300 ₪ على الأقل من كل منتج. يكفي أحد الشرطين.
متوفر في المخزونمحرك سيرفو صغير 9G SG90 للروبوتات والمروحيات والطائرات والمركبات والقوارب التي يُتحكَّم بها عن بُعد (RC). الوزن 9 غرامات، وعزم التوقف 1.8 كغ·سم عند 4.8V، والسرعة 0.1 ثانية لكل 60 درجة.
تُحسب رسوم التوصيل حسب حجم الطرد وتُعرض عند الدفع قبل إتمامه؛ الاستلام الذاتي مجاني.
مواصفات التغليف والتوصيل
أبعاد الطرد (الطول×العرض×الارتفاع)
4×3×2 سم
الوزن
0.02 كغم
الأبعاد والوزن تقديرية لغرض تخطيط النقل. المواصفات الدقيقة هي الواردة في المستند الذي ستتسلمونه — عرض سعر أو فاتورة.
الوصف الكامل
محرك سيرفو صغير 9G SG90 للاستخدام في الروبوتات والمروحيات والطائرات والمركبات والقوارب التي يُتحكَّم بها عن بُعد (RC).
## المواصفات
- الطراز: SG90
- الوزن: 9 غرامات
- الأبعاد: نحو 23 × 12.2 × 29 مم
- عزم التوقف: 1.8 كغ·سم (عند 4.8V)
- التروس: نايلون
- السرعة: 0.1 ثانية لكل 60 درجة (عند 4.8V)
- جهد التشغيل: 4.8–6V
- نطاق درجة الحرارة: من 0 إلى 55 درجة مئوية
- التغذية الكهربائية: عبر محوّل خارجي
- طول سلك السيرفو: 25 سم
- القابس: JR (يناسب JR وFutaba)
- جودة عالية ونسبة أداء إلى تكلفة عالية
في العبوة: سيرفو SG90 واحد
المواصفات مناسبة لطراز SG90 الشائع من TowerPro؛ وقد تختلف القيم الفعلية بين المصنّعين.
محرك السيرفو هو محرك تيار مستمر (DC Motor) ذو منظومة نقل داخلية من التروس وتحكم إلكتروني في موضع المحرك.
ما يميّز محركات السيرفو أنها لا تدور بحرية مثل محركات DC، بل تتحرك وفق زاوية — غالبًا بين 0 و180 درجة.
تعمل محركات السيرفو في حلقة مغلقة، أي أنها تتحكم في موضع المحرك وقادرة على تصحيح الانحرافات عن الموضع المطلوب.
تُستخدم محركات السيرفو في أنواع كثيرة جدًا من الروبوتات، ومنها الأذرع الروبوتية والسيارات التي تُتحكَّم فيها عن بُعد وروبوتات المركبات والطائرات والمروحيات (للتحكم في زاوية الجناح / الدوّار). هناك أسباب كثيرة لشيوع محركات السيرفو في تطبيقات الروبوتات، منها سهولة التحكم في محركات السيرفو ومتطلبات الطاقة المنخفضة (الكفاءة)،
والقوة العالية ومستوى الجهد والحجم والوزن المنخفضَين.
مبدأ عمل محرك السيرفو
يتصل المحرك بمتحكّم دقيق (ميكروكونترولر) يشغّله ويجعل المحرك يصل إلى زاوية مطلوبة. يُترجَم أمر البرنامج الذي ينفّذه المتحكم إلى نبضة جهد PWM تُمرَّر إلى وحدة التحكم الموجودة داخل المحرك. هذه القيمة هي القيمة المطلوبة في حلقة التحكم.
تُقاس القيمة الفعلية للمحرك بمساعدة مقياس جهد (بوتنشيومتر) متصل بمحور تشغيل المحرك (المحور الذي يخرج من الجزء العلوي للمحرك ويُوصَل به الميكانيزم المراد تحريكه). يؤدي دوران مقياس الجهد إلى تغيّر المقاومة المقيسة، وبحسبه يتغير هبوط الجهد المقيس عليه. هذا الجهد هو القيمة الفعلية التي تصل تغذيةً راجعة إلى حلقة التحكم المغلقة. ما دام هناك فرق (خطأ) بين الجهد الفعلي والجهد المطلوب، يستمر محرك DC الموجود داخل السيرفو في الحركة في الاتجاه المناسب. يتم دوران محرك DC مع دوران التروس — التي تشكل منظومة نقل تخفيضية (تبطئ سرعة الدوران وتزيد عزم القوة). تُحرّك التروس محور الخرج ومقياس الجهد. وما إن يصبح فرق الجهد أصغر من قيمة عتبة، تفصل وحدة التحكم في المحرك مصدر الجهد عن محرك DC فيتوقف عن الحركة. سيتوقف المحرك تمامًا عند الزاوية المطلوبة في برنامج المتحكم.
إذا أمر البرنامج المحرك بالتحرك إلى زاوية تتجاوز 180 درجة، يبدأ المحرك بالاهتزاز لأنه سيحاول سد الخطأ بين القيمة المطلوبة والفعلية ولن ينجح. كذلك يوجد على محور الخرج مانع ميكانيكي يمنع المحرك من تجاوز زاوية الدوران 180 درجة
اختيار محرك سيرفو
عند اختيار محرك سيرفو مناسب للمهمة يجب مراعاة عدة عوامل. العامل الأول هو كم عزم القوة المطلوب لتنفيذ المهمة؟ يُحسب العزم بضرب القوة التي يجب التأثير بها في المسافة من خط عمل القوة إلى محور دوران المحرك. في صفحة بيانات الشركة المصنعة للمحرك يمكن إيجاد مقدار العزم Torque
العامل الثاني هو سرعة المحرك — ما مقدار الزاوية التي يقطعها المحرك في ثانية واحدة. هذا العامل مهم ليتمكن النظام من الاستجابة بسرعة للتغيرات في بيئة تشغيله. يمكن إبطاء محرك سريع داخل البرنامج بطرق مختلفة، لكن لا يمكن تسريع محرك بطيء بالبرنامج.
العوامل التالية ذات أهمية مماثلة ويجب أخذها في الحسبان في التصميم: الحجم الفيزيائي للمحرك الذي يجب أخذه في الحسبان عند تخطيط موضع المحرك وطريقة وصله بهيكل النظام. الجهود والتيارات اللازمة لعمل المحرك بكفاءة تحدد حجم مصدر الجهد الخارجي ومكونات التحكم الإضافية لضمان إمداد الجهد/التيار حسب المطلوب.
طريقة توصيل محرك سيرفو
للمحرك ثلاثة أسلاك
سلك أسود أو بني هو الأرضي (-)
سلك أحمر هو الجهد (+)
سلك أصفر أو برتقالي أو أبيض هو سلك إشارة التحكم في المحرك، ويُوصَل بدبوس رقمي PWM
برمجة المتحكم للتحكم في محرك سيرفو
تتعرف بيئة تطوير Arduino على مجموعة معينة من المكونات، ويمكن تشغيلها بمجموعة الدوال الأساسية. ينتمي محرك السيرفو إلى مجموعة كبيرة من المكونات التي تتطلب دوال خاصة للتشغيل. توجد مكتبات دوال تحتوي على أدوات خاصة لمكونات محددة. لمحرك السيرفو مكتبة كهذه، مثبّتة في بيئة تطوير Arduino، تُسمى Servo.h. في ملف المكتبة هذا توجد تعريفات لجميع الدوال الخاصة المكتوبة لتشغيل محرك السيرفو. لاستخدام محتوى المكتبة علينا أن نكتب في رأس البرنامج السطر التالي، الذي يطلب من المتحكم أن يضم إلى البرنامج الذي نكتبه أيضًا جميع تعريفات الدوال الجديدة الخاصة بمحرك السيرفو:
#include <Servo.h>
داخل المكتبة يوجد تعريف لبنية بيانات (class) تتيح الوصول إلى جميع الدوال الخاصة. اسم بنية البيانات Servo ويُستخدم كما يُعرَّف متغير جديد: نوع المتغير واسم المتغير. نختار اسم متغير يمثل دور المحرك: مثلًا محرك الجانب الأيمن لذراع روبوتية يُسمى rightServo، وعندها يكون سطر تعريف المتغير:
Servo rightServo;
منذ لحظة إنشاء المتغير تصبح جميع الدوال متاحة بكتابة اسم المتغير ثم نقطة ثم اسم الدالة.
الدالة الأولى التي يجب تشغيلها تسمى attach. هذه الدالة مماثلة في معناها للدالة pinMode التي صادفناها مع مكونات أخرى، وتُعلم المتحكم بأن محرك سيرفو متصل بالدبوس الذي رقمه مكتوب بين القوسين
rightServo.attach(9);
بدون استدعاء هذه الدالة لن يعمل المحرك إطلاقًا.
الآن يمكن تشغيل المحرك بكتابة قيم الزاوية المطلوبة باستخدام الأمر write. يأخذ الأمر معاملًا واحدًا هو الزاوية بين القوسين، وقيمته بين 0-180 درجة. هناك محركات قادرة على بلوغ أكثر من 180 درجة، وعندها يمكن كتابة قيمة زاوية أكبر
rightServo.write(47);
يمكن تنفيذ عدة عمليات كتابة متتابعة لإنشاء حركة معينة، لكن يجب وضع تأخير بين كل أمرين، لأن الحركة الميكانيكية للمحرك أبطأ من وتيرة تشغيل متحكم Arduino، ولتجنب حالة أُرسلت فيها أوامر حركة كثيرة إلى المحرك لكنه لا يواكبها، يجب تخطيط التوقيت وفقًا لذلك.
برامج أمثلة
في بيئة تطوير Arduino يمكن إيجاد برنامجَي مثال في القائمة ملف->أمثلة->SERVO. يسمى أحد المثالين sweep ويجعل محرك السيرفو يتحرك بشكل دوري من 0 درجة إلى 180 وبالعكس.
يسمى المثال الثاني knob ويجمع بين محرك سيرفو ومقياس جهد. يقرأ البرنامج قيمة من مقياس الجهد ويحوّلها إلى المدى 0-180 ويحرك المحرك إلى زاوية وفقًا لذلك.
الأسئلة الشائعة
يناسب المحرك الطلاب والمتعلمين في مراحل تعليمية متنوعة، من المدرسة الابتدائية مرورًا بالمرحلة الإعدادية والثانوية، وصولًا إلى أطر ما بعد الثانوية والبالغين.
تتضمن العبوة محرك سيرفو رقميًّا واحدًا من طراز SG90.
يُوصَل المحرك بمتحكم دقيق مثل Arduino ويُتحكم به عبر أوامر برمجية ومكتبة الدوال المخصصة Servo.h، التي تترجم الأوامر إلى نبضات جهد PWM.
للمحرك ثلاثة أسلاك: سلك أرضي أسود أو بني مُعلَّم بعلامة ناقص، وسلك طاقة أحمر مُعلَّم بعلامة زائد، وسلك أصفر أو برتقالي أو أبيض يعمل كسلك إشارة ويُوصَل بطرف رقمي PWM.
يتحرك المحرك بحسب زاوية، غالبًا بين 0 و180 درجة، وعلى محور الخرج مانع ميكانيكي يمنعه من تجاوز هذه الزاوية.